「自賠責保険の運用益」がクルマの安全性を高める研究を支援! 神奈川工科大学が実用化を目指す事故回避技術とは
交通事故の被害者に対する損害賠償を補填するため、すべての自動車やバイクに加入が義務付けられている「自賠責保険」。その保険料から生じる「運用益」が、実は被害者支援や自動車事故防止など公益性の高い事業に活用されていることをご存じでしょうか。
この運用益の使い道について、2025年度の全3話の特集に続き、2026年度も全3回(第4話~第6話)にわたってご紹介します。第5話で取り上げるのは、自動車分野の研究に強みをもつ神奈川工科大学。クルマの安全性とドライバーの安心感を高める技術「Brake G-Vectoring Control(ブレーキ・Gベクタリング・コントロール)」(以下、ブレーキGVC)を研究する山門誠教授に、その仕組みと有用性、そして交通安全に懸ける思いをうかがいました。
自賠責運用益拠出事業——事故回避性能を高める技術「ブレーキGVC」
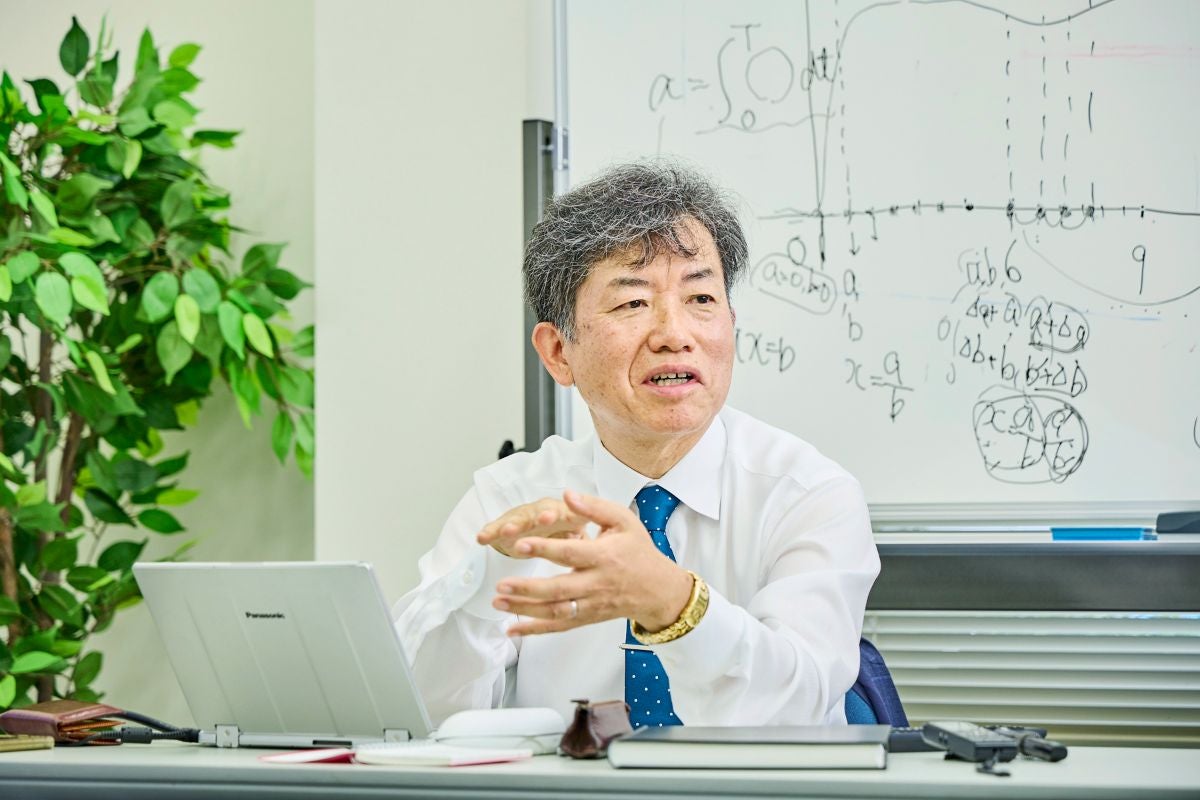
神奈川工科大学工学部機械工学科 山門誠教授
神奈川工科大学の工学部機械工学科は、機械工学の基礎をベースに、自動車、ロボット、環境・エネルギーなど多岐にわたる分野の研究に取り組んでいます。なかでも特徴的なのが、自動車分野です。車両開発の一連の流れを実践的に学べる施設「自動車工学棟」では、EVや自動運転などの新技術とともに、「安全で運転しやすいクルマ」を実現するための車両運動・制御に関する研究も進められています。
ブレーキGVCも、こうした研究から生まれた技術の一つです。山門教授はこれを「ハンドル操作によるクルマの横方向の動きに合わせて、適切なタイミングで前後方向の加減速を制御し、クルマの姿勢を整える技術」と説明します。
最新のクルマには、危険を検知して自動的にブレーキをかける衝突被害軽減ブレーキ(AEB)や、不安定となった車両の姿勢を安定させる横滑り防止装置(ESC)といった優れた安全技術が搭載されています。とはいえ実際の危険場面では、「止まる」だけではなく、「避ける」ことが求められるケースも少なくありません。
例えば、見通しの悪い場所から歩行者が突然飛び出してきたとき。ドライバーはまずブレーキを踏みますが、距離が短ければ止まりきれず、ハンドルを切って避けようとします。しかし、強いブレーキをかけながらの急なハンドル操作は、ドライバー、あるいはクルマにとって制御が難しい状況をもたらします。そこで力を発揮するのが、ブレーキGVCです。
「私たちが目指したのは、既存の安全技術とブレーキGVCをうまくつなぎ、『止まる・避ける・安定させる』というクルマの動きを協調させることです。危険を感じたドライバーが『避けたい』と思ってハンドルを操作した際に、その意図に合わせてクルマが自然にアシストする。それによって、事故回避性能をさらに高めることが目的です」
つまりブレーキGVCは「ブレーキだけでは避けきれない危険」に対し、ドライバーの「ハンドル操作」を含めてクルマ側から支援することで、事故回避性能を高める技術なのです。誰にでも起こり得る緊急場面でドライバーをサポートすることで、歩行者や自転車との衝突、交差点での事故の防止や被害軽減につながることが期待されています。
「運転の愉しさ」と「安全性」の両立を目指して
山門教授の研究室では以前から、「意のままに動くクルマ」について研究を重ねてきました。ブレーキGVCも当初は、ドライバーが思った通りにクルマを操る愉しさを追求する過程で生まれた技術です。
しかし研究を続けるうちに、「運転しやすいクルマは、緊急時にもドライバーを助けられるのではないか」という可能性に着目したといいます。思った通りにクルマが動くことは、「運転の愉しさ」だけではなく、「事故を避ける能力」にもつながると考えたのです。
「ブレーキGVCの考え方を緊急回避という場面にまで広げることで、普段は運転して愉しく、いざというときは安全を支えてくれるクルマを実現したい。それが本研究の出発点です」
そこで山門教授は、「つくる」「確かめる」「体験化し、社会につなぐ」という3年間の研究計画を立案しました。
1年目は、ブレーキGVCを研究するための車両・制御環境を構築し、実車を用いて自動ブレーキと緊急回避操舵の関係を検証。「止まる」と「避ける」の間にある課題を明らかにしました。2年目には、実車による緊急回避試験を行い、ブレーキGVCによって事故回避性能が向上することを実証。その上で車両姿勢やタイヤの動きを解析し、性能向上のメカニズムを解明しました。
「3年目となる2026年は、研究成果の『見える化・体験化』と社会実装に向けた取り組みを進めています。例えば、自動車運動性能の国際会議『AVEC 2026』をはじめとする学・業界イベントにおいて、実車やドライビングシミュレーターを使った試乗会を実施し、国内外の研究者やテストドライバー、レースドライバーに、その効果を体験してもらっています」
さらに、自動車系YouTuberさんと連携した情報発信や、レースゲームにブレーキGVC搭載車両を登場させる取り組みなど、多様な接点を通じて研究成果を社会に届ける活動に力を入れています。
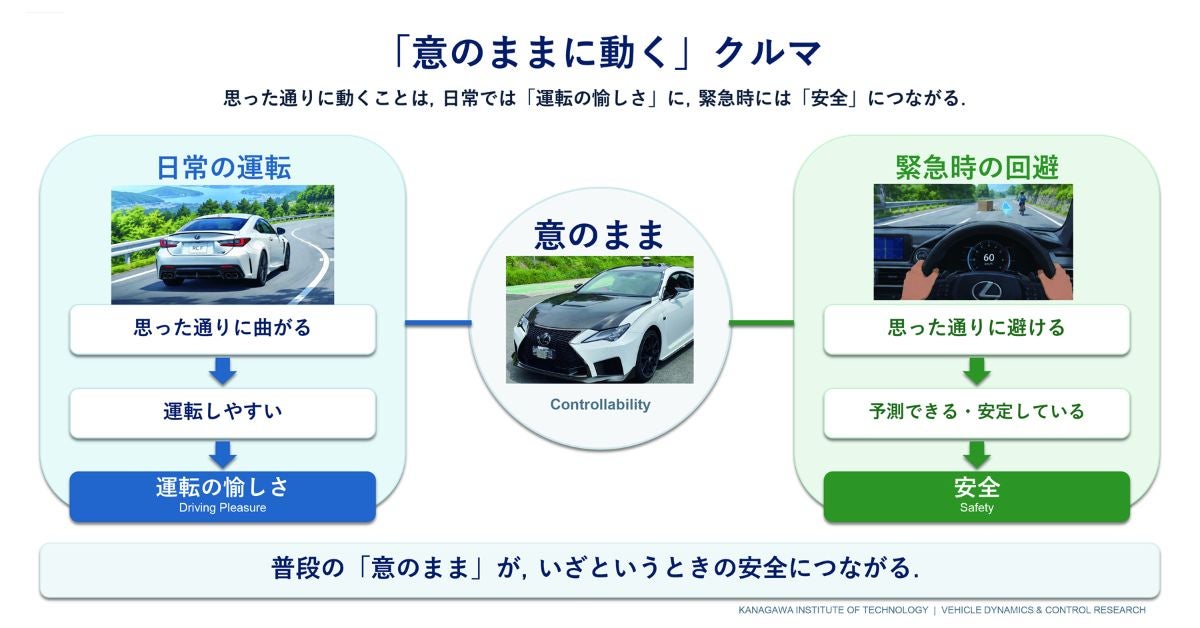
「意のままに動くクルマ」の研究イメージ
幅広い車種に普及させて交通事故を1件でも減らす
ブレーキGVCの研究について、山門教授は「性能向上にとどまらず、量産・実用化につなげることが重要」だと強調します。
「研究成果を論文だけで終わらせるのではなく、積極的なプロモーション活動を通じて理解や共感の輪を広げ、量産・普及に向けた機運を高めていきたいと考えています。技術開発から社会実装までを一体として進めている点が、本研究の大きな特徴です」
また、新たな装置を追加するのではなく、クルマにすでに搭載されているAEBやESCと連係させることで、クルマの回避能力を高めようとしている点も、本研究ならではの特徴といえます。既存の安全技術を活用するため、実装コストを抑えられるほか、より多くのクルマへの展開が期待されています。
今後はさまざまな車種で効果を検証するとともに、実車での試乗・デモンストレーション、ドライビングシミュレーターなどを通じて、一般の方にもブレーキGVCを体験してもらう機会を増やしていく方針です。並行して、自動車メーカーとの連携を進め、量産・実用化を目指しています。
「メーカーや車種を問わず幅広く普及させられる技術にすることで、交通事故を1件でも減らし、1人でも多くの人を守りたい。それが、この研究に懸ける私たちの思いです」
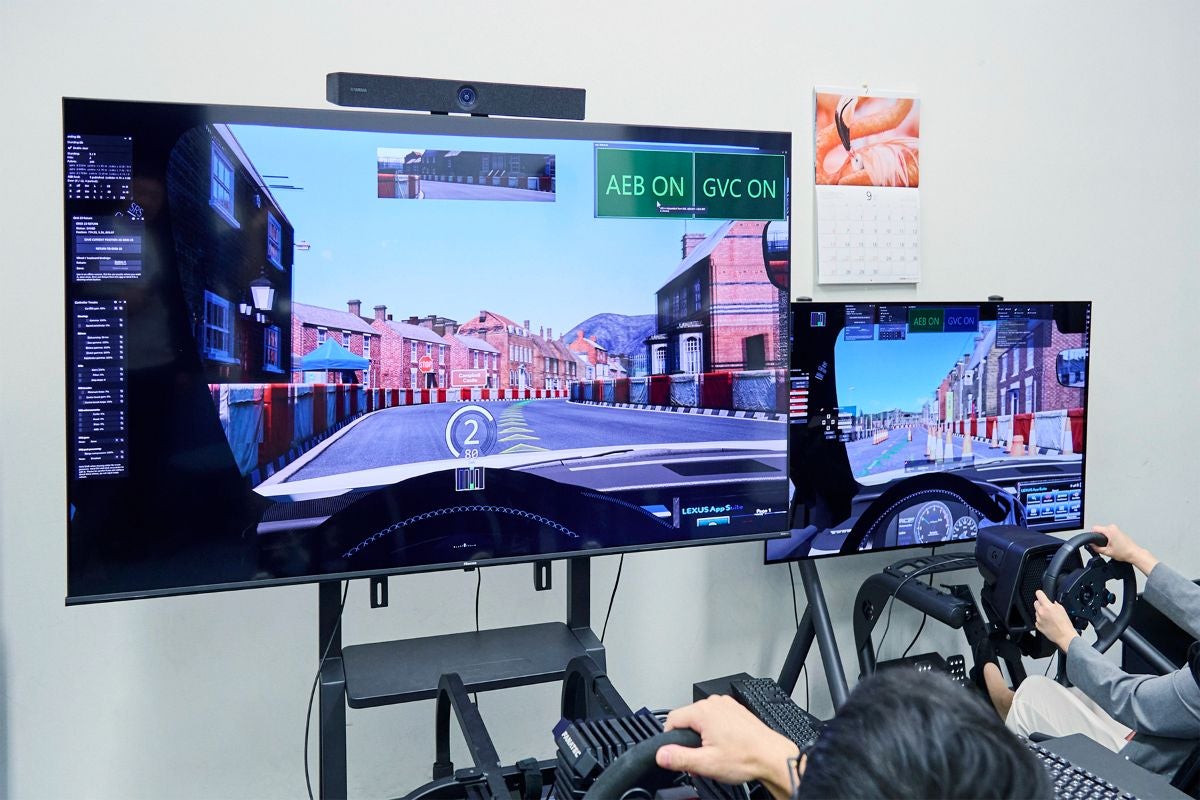
ブレーキGVCを体験できるドライビングシミュレーター
「クルマが好き」から始まった研究を、人の命を守る技術へ
クルマの事故回避性能を高める研究の実用化を通じて、交通事故の防止や被害軽減に貢献したい。そんな思いから、山門教授は自賠責運用益拠出事業に申請しました。同事業による支援は、研究成果を実際の交通安全につなげるための一連の活動に活用されています。
「交通事故をゼロにすることは簡単ではありません。しかしクルマ側からできることが、まだまだあると考えています。『事故の直前まで、クルマにできることを諦めない』。クルマの運動性能を正しく引き出せれば、運転の愉しさと安全性は、もっと高い次元で両立できるはずです」
だからこそ山門教授は、研究室のなかで性能を示すだけではなく、実際のクルマに搭載し、交通事故を減らすことが重要だと力を込めます。こうした研究姿勢の根底にあるのは、教授自身の「クルマが好き」という思いです。
「私自身、クルマや運転が好きで、その背景にあるメカニズムや理論に興味をもちました。意のままに動き、乗り心地も良く、安全性も高い。そんなクルマにこそ、『愛車』と呼びたくなるような感覚が芽生えるのではないでしょうか。そうしたクルマが増えることで、クルマに対する考え方や接し方が少しでも変わっていったらうれしいですね」
「クルマが好き」から始まった研究を、人の命を守る技術へと発展させる。山門教授はこうした研究を今後も続けていきたいと締めくくりました。自賠責運用益拠出事業は、神奈川工科大学が取り組む安全技術の研究を支援することで、交通事故の防止や被害軽減に貢献しています。
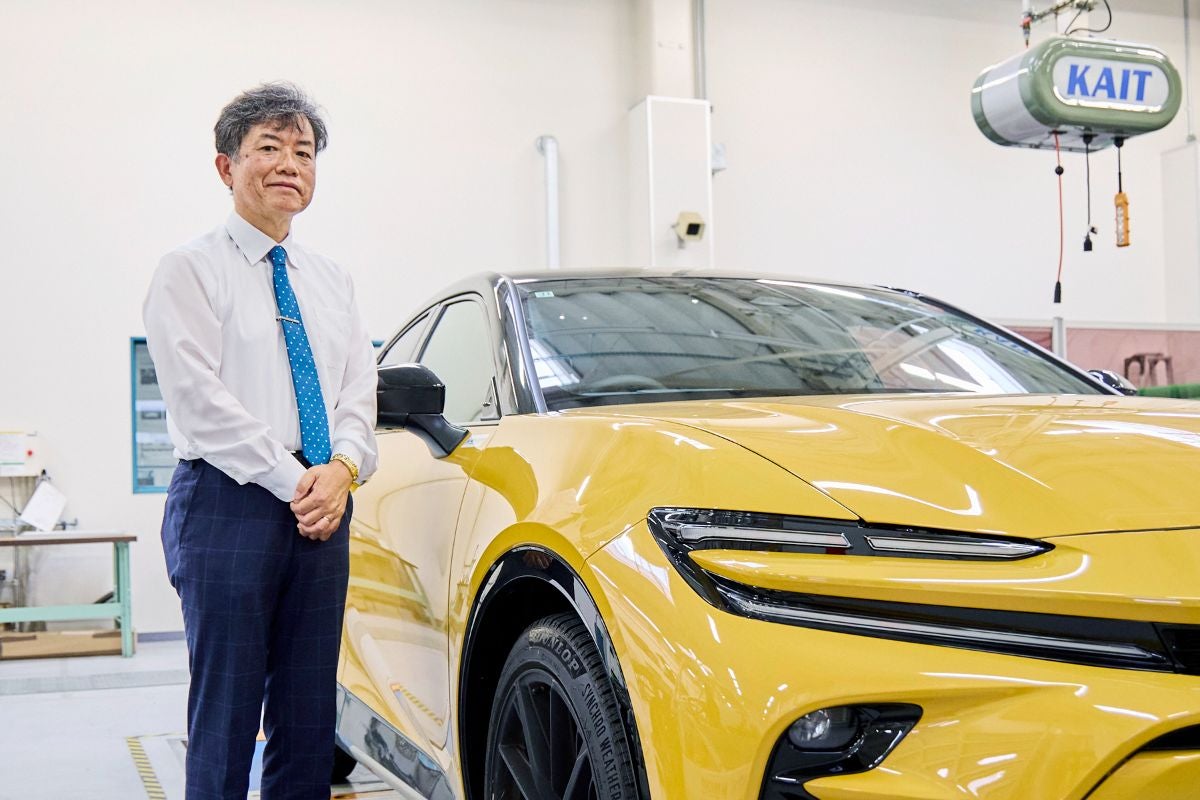
自賠責運用益拠出事業を通じて購入した車両。数々の走行実験で活躍している
特集の記事一覧
1人で4台のダイハツ・シャレードを所有する理由
2026.11.01
巨大ローターで木材を噛み砕く27t超のモンスター!
2026.10.29
「自賠責保険の運用益」が交通遺児の修学支援に! 交通遺児育英会が取り組む、未来を担う人材育成
2026.10.13
安全性や性能の維持にとても重要! 定期点検整備で安心・快適なドライブを!
2026.10.13
人命救助のために生まれた水陸両用モンスター
2026.09.29
停電や断水など、もしもの時に役立つ100均グッズ!
2026.09.04
車中避難で困る「トイレ・衛生問題」を100円ショップで解決!
2026.09.01
重機界のトランスフォーマー降臨!
2026.08.28